电动车骑行这件事,存在一个容易被忽视的认知错位:绝大多数骑行者认为自己“会骑”,却极少有人真正“懂险”。拧动转把就走,捏刹车就停,这是操作层面的会;但闯红灯前那一秒的侥幸、逆行时对向车流逼近的压迫感、不戴头盔时头部暴露在风险中的毫无防护,这些才是决定骑行安全的关键认知。VR电动车模拟器的价值,恰恰在于它把“会骑”和“懂险”之间那道看不见的沟壑,用可操作、可感知、可重复的方式填上了。
本文围绕VR电动车模拟器的基本操作技能体验展开,从设备构成与操作界面、核心训练场景的操作流程、体验中的认知转化机制、以及模拟训练向真实骑行能力的迁移边界四个层面,分析这套设备如何在有限的体验时间内完成一次有效的安全教育闭环。
一、操作界面与硬件构成:让“骑车”这件事被拆解
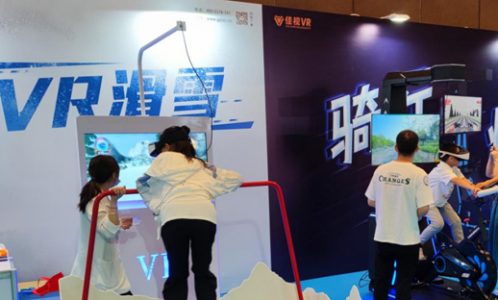
VR电动车模拟器的基本操作体验,首先建立在硬件对真实骑行行为的捕捉与反馈之上。从现有设备形态来看,一台典型的VR电动车模拟器通常由三个部分构成:真实的电动车操作平台(车把、转把、刹车、脚踏或踏板)、VR头显与音频系统、以及动感反馈装置(部分设备配有震动座椅或倾斜平台)。-2-3
体验者坐上车座、戴上头显的瞬间,首先需要完成的是对操作映射的适应。转把的旋转角度被转化为虚拟场景中的加速度,刹车的捏合力度被转化为减速度,车把的转向角度对应虚拟前轮的偏转。这种映射关系看似简单,但体验者需要经历一个短暂的“校准期”:在真实道路上,身体对速度的感知来自风阻、路面震动和视觉流;而在模拟器中,这些线索被部分替换为头显画面的帧率变化和座椅的震动反馈。一位体验者的描述很能说明问题:戴上VR头显、坐上动感驾驶模拟器后,一踩油门,“街道”跟着动了起来,仿佛置身于真实道路上。-9
操作界面的另一个关键设计,是场景选择与任务引导。体验者通常需要在启动前选择一个训练场景,例如“闯红灯”“逆行”“不戴头盔”或“视野盲区”。选择之后,系统会以旁白或界面提示的方式给出任务指令。这种设计把“自由骑行”变成了“有目标的骑行”,体验者从一开始就知道自己不是来兜风的,而是来经历某种特定情境的。哈巴河县交警大队的实践印证了这一点:体验者戴上VR眼罩后,会沉浸在电动自行车骑行发生交通事故的视觉场景中,显示屏还以体验者的视角向旁观者展示虚拟事故全过程。-2
值得注意的是,部分设备还配备了外部显示屏,让等待体验的人或带队教师能够同步观察骑行画面。这个细节在科普教育场景中尤为重要:旁观者看到的是体验者在虚拟路口的选择,听到的是撞击声,这种“围观”本身就构成了一种社会学习——还没上车的人已经在心里预演了即将面对的情境。
二、核心训练场景的操作流程:在虚拟路口做出选择
VR电动车模拟器的训练场景设计,围绕电动车骑行中最常见、也最致命的几类违法行为展开。从各地体验馆的实践来看,高频出现的场景包括闯红灯、逆行、不戴安全头盔、超速、占用机动车道,部分设备还加入了酒驾和视野盲区体验。-3-6-16
以闯红灯场景为例,体验的流程大致如下。体验者骑行至一个设有红绿灯的路口,虚拟画面中红灯亮起,但路口空旷、未见来车。此时系统旁白或界面提示可能给出一个微妙的心理暗示:等还是不等?如果体验者选择拧动转把冲过停止线,虚拟场景会迅速切换为事故视角:一辆横向来车从侧方驶入,撞击发生,画面剧烈晃动,撞击声在耳机中炸开,动感座椅同步震动或倾斜。长沙县黄花镇VR体验室的描述与此吻合:选择“闯红灯”场景后,体验者“驾驶”车辆闯红灯骑行,随着耳边响起的旁白,只听一阵尖锐的撞击声,车身一抖,仿佛真的被撞翻在地。-9
逆行场景的操作逻辑类似,但压力来源不同。体验者骑行进入一条单行道或非机动车道,系统引导其驶入对向车道。迎面而来的车流以第一视角逼近,体验者需要不断避让,而虚拟场景中的空间越来越窄。部分设备会在此时触发“刮擦”或“碰撞”事件,让体验者感受到逆行状态下容错空间的急剧收窄。布尔津县交警大队的设备涵盖了包括逆行在内的17种常见危险交通违规行为,体验结束后系统还会播放警示教育视频。-16
不戴头盔场景的设计则更侧重于“后果的可视化”。体验者以未佩戴头盔的状态骑行,虚拟场景中可能发生一次并不剧烈的摔倒或碰撞。但在撞击发生的瞬间,画面会切换为头部视角,展示颅部受到冲击时的视觉紊乱与听觉闷响。部分设备在体验结束后会对比“戴盔”与“不戴盔”两种状态下的伤害程度。这种对比操作的意义在于,它把“戴头盔很重要”这句口号,转化成了体验者亲身经历的一次头部冲击。
视野盲区场景在操作上对体验者的要求更高。体验者骑行至一辆大型货车右侧,系统提示右转。当体验者跟随货车右转时,虚拟场景会展示货车内轮差形成的致命区域,电动车被卷入车底的过程以慢镜头或第一视角呈现。长沙县的设备中就包含了这一场景:开启视野盲区模式后,电动车会被右转弯的货车卷入车底。这个场景的操作难点在于,体验者在真实骑行中几乎不可能主动进入货车盲区去“体验”危险,而模拟器提供了唯一安全的方式来理解那个区域到底意味着什么。-9
三、体验中的认知转化:从“我知道”到“我感觉到”
VR电动车模拟器在科普教育中的核心价值,不在于它模拟了什么,而在于它改变了什么。传统交通安全教育的基本模式是“告知”:告诉骑行者闯红灯危险、逆行危险、不戴头盔危险。学习者接收的是命题性知识——“我知道闯红灯是不对的”。但骑行中的违法行为往往不是知识匮乏导致的,而是侥幸心理、时间压力、从众行为共同作用的结果。知道危险,和在下一次路口真正停下来,之间隔着很长的行为链条。
模拟器切入的正是这个链条上最脆弱的一环:情绪记忆。当体验者在虚拟场景中闯红灯并被“撞飞”时,身体产生的应激反应——心跳加速、肌肉紧绷、短暂的失控感——会与“闯红灯”这个行为绑定在一起。这种绑定不需要体验者刻意记忆,它通过感官冲击直接写入。一位参与体验的学生在事后说:“通过这次VR电动车体验机体验,我更加了解电动车的行驶规范,在电动车骑行过程中必须佩戴好头盔,按照交通规则行驶,确保自己和他人的安全。”这句话听起来像标准答案,但如果它是在一次模拟撞击之后说出的,其行为权重与课堂上的背诵是完全不同的。-2
长沙县一位货车驾驶员的反应更能说明问题。他在体验了“超速驾驶”导致的追尾后,“逼真的虚拟环境让他起了一身鸡皮疙瘩”,说“车速快起来根本来不及躲闪,还以为真的撞车了”。注意“后怕”这个词——后怕是一种事后情绪,它发生在虚拟事故之后,但指向的是真实行为。一个产生过后怕的人,在下一次真实骑行中面对类似情境时,身体会比意识更早做出反应。-9
成都体验基地的实践也印证了这种认知转化的逻辑。有同学在模拟闯红灯引发碰撞后说:“警察姐姐,我想着快点通过路口,没留意红绿灯,结果被车撞到了。”报道中的一句话概括得很准确:“游戏可以重置,但生命没有重来的机会。”这句话之所以有说服力,是因为体验者刚刚经历了一次“不能重置”的错觉。-13
四、操作技能训练的边界与补充
需要诚实面对的是,VR电动车模拟器在“操作技能”训练层面存在明确的边界。它无法替代真实车辆上的平衡训练、紧急制动时的身体重心控制、以及复杂路况下的即时判断。一台固定在室内的模拟器,即使配备了动感平台,也无法复现真实骑行中路面湿滑程度的变化、侧风对车身的影响、以及轮胎抓地力的极限状态。
因此,模拟器的操作体验定位应当是“认知技能训练”而非“操控技能训练”。它训练的不是如何捏刹车,而是在什么情况下应该提前捏刹车;不是如何转弯,而是在哪个位置转弯会进入死亡盲区。 Utrecht 省在推广 e-bike 模拟器时采取的做法值得参考:模拟器训练与实车 parcours(障碍赛道)训练结合进行,前者负责风险认知,后者负责操控熟练度。国内目前的实践更多集中在认知层面,动感平台提供了有限的身体反馈,但离完整的骑行技能训练仍有距离。-7-14
另一个边界在于体验时长与重复次数。单次VR体验通常在五到十分钟之间,一次体验足以产生冲击,但不足以形成稳定的行为倾向。哈巴河县交警大队的做法提供了一个值得关注的模式:他们将VR体验嵌入违法处理流程,要求电动车交通事故当事人和前来处理交通违法的人员接受一次模拟场景体验,截至目前已有200多位交通违法者参与。这种“违法—体验—反思”的流程设计,把模拟器从科普展品变成了行为干预工具。体验的重复性由违法行为的重复性来驱动,而非依赖体验者自觉。-2
结语
回到标题中的“基本操作技能体验”。VR电动车模拟器的操作门槛很低:坐上去、戴上头显、拧转把、捏刹车。但它的教育门槛恰恰藏在这种低操作门槛之下——体验者以为自己在操作一台机器,实际上是在操作自己的判断。每一次在虚拟路口的减速或抢行,每一次在逆行车道上的犹豫或坚持,都是对真实骑行习惯的一次暴露和检验。
科普教育体验馆里的这台设备,最终要完成的不是让体验者学会骑车,而是让体验者在摘下头显之后,骑上真实电动车经过第一个路口时,右手不自觉地松一下转把。那个微小的、几乎意识不到的减速动作,才是这套模拟器最想输出的“操作技能”。